ISO-TP 通信流程(下)
在上篇中(ISO-TP 通信流程(上))我们详细介绍了 iso-tp 中的基础通信数据元(PDU)以及寻址模式,这些内容指导了我们 CAN 报文的组装方式。在下篇中,我们将在前述的基础上,详细讲讲 iso-tp 的状态机流转过程,帧是怎么发送的,时序上有哪些要求。
这里先给两个总状态机流转图:
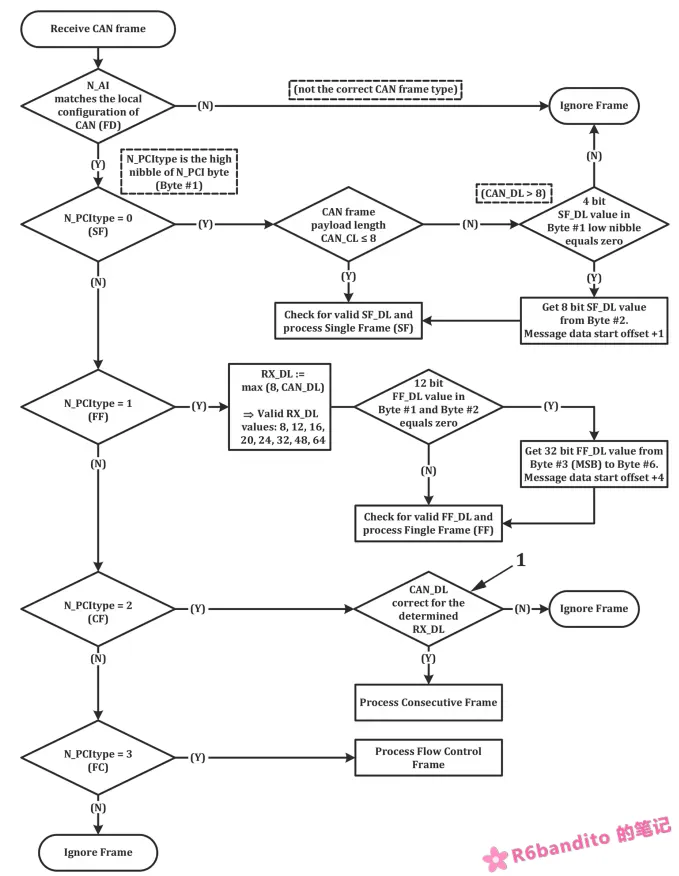
(一) iso-tp 接收流程状态机(源自 ISO 15765-2:2016)
(二) iso-tp 发送流程状态机
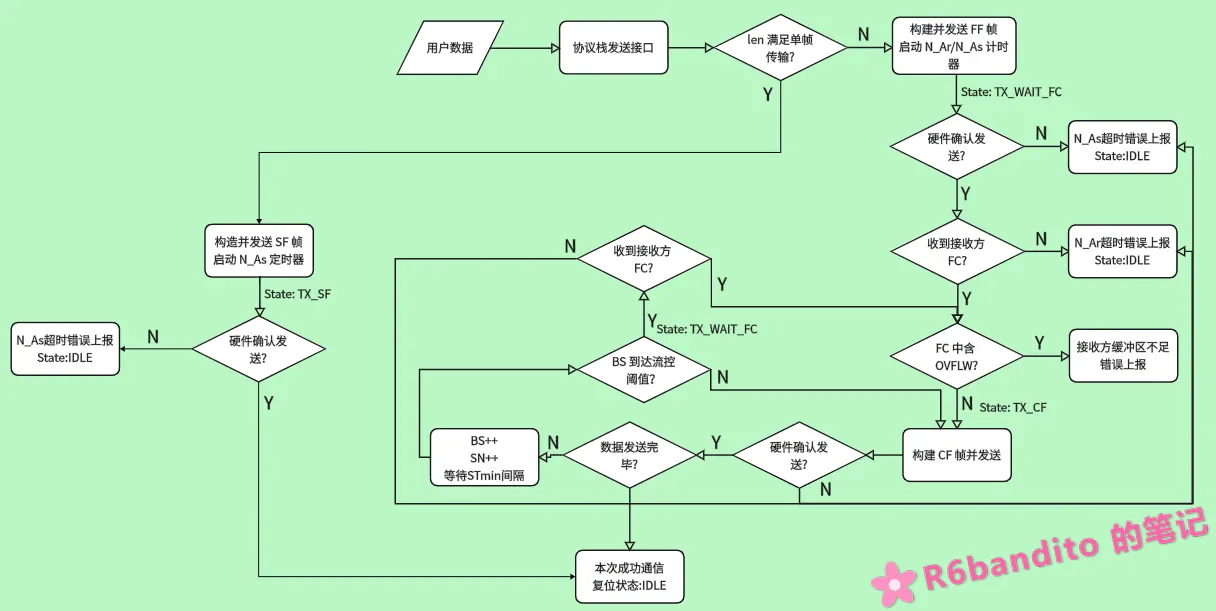
后续我们将以该两图为基础,详细拆解其各个状态。
发送状态机
单帧传输
iso-tp 是具备单帧路由机制的。当待发数据量 <= 7字节(普通寻址模式/Classic CAN为例) / <= 6字节(拓展寻址/Classic CAN 为例)时,我们一个报文就可以将所有的数据全部打包带走,没有必要启动多帧传输。协议栈内部在满足上述条件后,会直接走单帧发送路径。以下是 SF 单帧传输的状态流程:
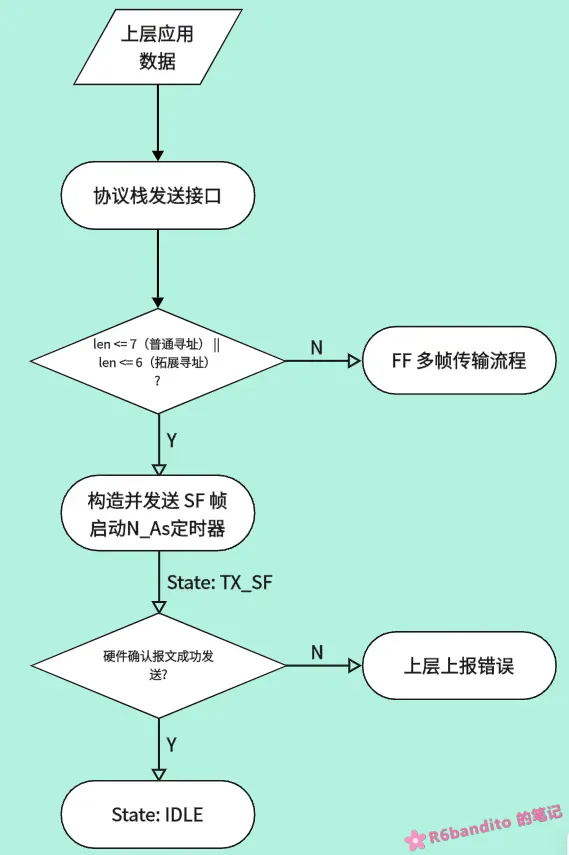
协议栈内部判定该包数据长度能够在该寻址模式下,通过一个 CAN 报文全部打包带走时,便会将待发送数据路由给单帧发送机制。单帧发送机制会构建 SF 类型的报文,向总线发出,并且在提交发送请求后会立即开启硬件定时计时器 N_As。此时连接控制块状态为 TX_SF 。
当 CAN 控制器成功发送出该帧报文时,将关闭定时器,并且复位状态为 IDLE 空闲状态。以此就完成了一次 SF 单帧的通信。当硬件因为某些原因没有发送出报文进而导致定时器超时后,协议栈应该通知上层,向上层上报错误,由上层来决定是否重启通信。
多帧传输
iso-tp 中,可靠的多帧重组传输机制才是协议的一大亮点。多帧传输是由 FF + CF + FC 共同构成的一个稳定的传输状态机,以下是多帧传输下的状态机流转图:
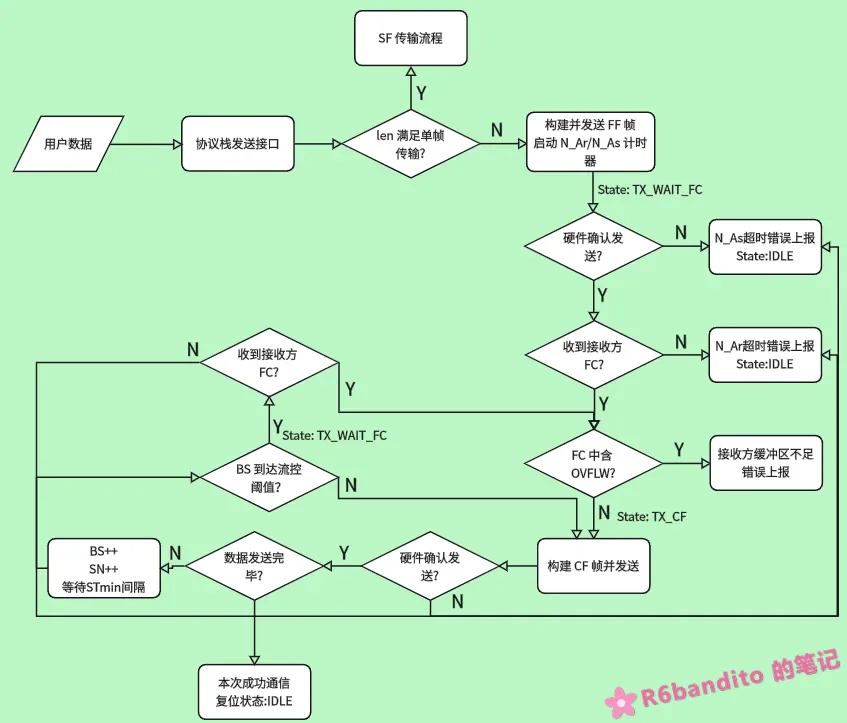
当协议栈发现要传输的数据量大于单帧所能承载的容量时,此时便会触发多帧传输。
其具体流程为:
- 构建 FF 帧,用于启动一次多帧传输。
将 PCI + FF_DL + 首段数据(此处示例为 <= 4095 的情况,若 > 4095 且为 Classic CAN,因长度字段占据大量空间,FF 通常不携带有效数据,所有数据均从后续 CF 开始发送。) 打包进CAN报文中,并正确填充 TA/SA/TAType 等信息,提交硬件发送,并启动 N_Bs(流控超时计时器)与 N_As(硬件计时器)。此时状态由 IDLE 转为 TX_FF,当硬件发送确认后,N_As被关闭,状态转为 TX_WAIT_FC,等待接收方发回流控FC。
此时 N_Bs 计时器依然运行,用于监控接收方发回流控这一操作是否超时。
- 收到接收方发回的 FC ,更新本次传输流控参数,停止 N_Bs 定时器。
收到 FC 之后,若收到的是 WAIT 流控,发送方不应停止 N_Bs,而是重启该定时器继续等待下一个 FC。其它情况下协议栈应该停掉并重置 N_Bs 计时器,同时将收到的 FC 中的流控参数(STmin/BS)以及流控状态提取出来。若对端返回 OVFLW 状态,表示缓冲区不足,应当终止本次传输。
在后续通信中,发送方将严格遵循 FC 中的 STmin(两个CF之间最小帧间隔)与 BS(块大小)的约束进行 CF 的发送。
这里有些细节要强调一下:
- STmin/BS 是允许均为0的,代表全速发送,要注意接收方处理速度能否跟上。
- 关于 FC 流控机制,标准里面给出了两种解释,详见下图:
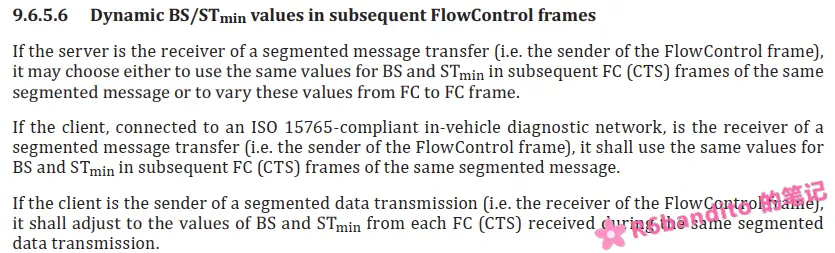
iso-tp 允许接收方在同一个多帧传输过程中动态调整流控参数。也就是说,流控机制分为了静态流控与动态流控,不同的工程背景可以选用不同的流控机制。
动态流控:接收方在同一个多帧传输的不同流控帧(FC)中,可以改变 BS 和 STmin 的值(比如第一次 FC 告诉你 BS=5,下一次告诉你 BS=3)。也就是说,iso-tp 允许服务器根据负载动态掌控流控,如果服务器是分段消息的接收方,那么可以自由选择保持 BS/STmin 不变,或者在同一个多帧传输中改变这些值。
例如服务器 CPU 负载变高时,可以将流控缩小甚至关闭(发送Wait流控),以免缓冲区溢出。当空闲时再打开流控接收分段数据。
静态流控:在同一次多帧传输的所有 FC 帧中,BS 和 STmin 要保持不变。也就是说该次通信的流控取决于第一次发送给对方的流控,后续均基于这个流控参数的基础上进行通信。
这个流程中,流控主导权在接收方,发送方被迫适应。
在我的轻量化实现中,对于这个部分我是统一采用静态流控的。因为常规 MCU 之间的通信大部分情境下都不会使用到该功能,为此在发送方引入一个解析功能没必要。
- 根据流控参数发送连续帧 CF。
从发送缓冲区中取出下一段待发数据,打包成 CF 帧向总线发出,并启动N_As等待控制器成功发到总线上后响应。在整个 CF 发送期间状态机都应该保持 TX_CF 状态。
同时,SN 序列码要递增,这是协议栈判断是否帧错位的重要依据。上一篇文章我们已经阐述了 SN 序列码的作用,此处仅简单提一下要点即可:一定要注意 SN 码是模16循环!因为 SN 的占位只有4位大小,如果忘记循环那么通讯将在第一次 SN 码触发临界时断裂,尤其要注意!
由于流控的作用,每帧 CF 之间需要间隔 STmin。且如果当前BS块发完(仅在 BS > 0 条件下)的话,需要回到 TX_WAIT_FC 状态,等待接收方通过流控 CTS 下发下一次的发送许可。
CF 发送的整体流程如下图所示:
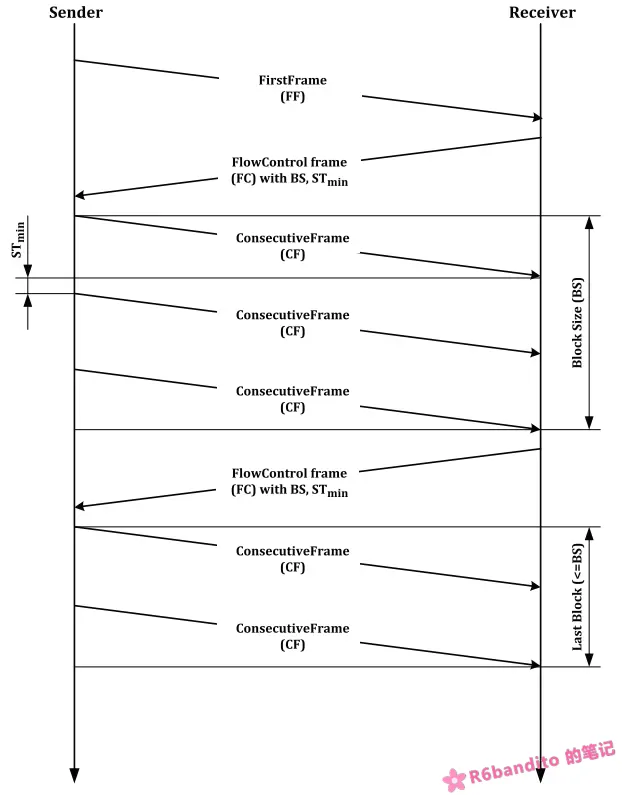
图片内容展示了多帧传输 + 流控场景下的数据收发示意图。重点理解 BS与STmin的概念。
- 数据发送完毕,传输结束
当最后一包 CF 发出后,协议栈内部判断读指针已经来到待发数据末尾,说明当前整个缓冲区数据已被发出。此时发送方将状态从 TX_CF 切换为 IDLE 空闲状态,通知上层传输完成(可通过回调等形式)并清扫连接内部的相关字段,为下一次通信做准备。
值得注意的是,iso-tp 与 IP 协议类似,只尽最大努力路由数据,至于对端是否接收到是不会管的。没有应用层的 ACK 确认机制(对端是否完全正确接收与组装不会发一帧报文来通知你)。
接收状态机
单帧接收
当协议栈接收到一帧 iso-tp 报文后,会取出 PCI 信息字节的高四位:帧类型识别码。若识别码为 0(即下图中 N_PCItype = 0),则表示该帧为 SF 单帧,走单帧处理流程。
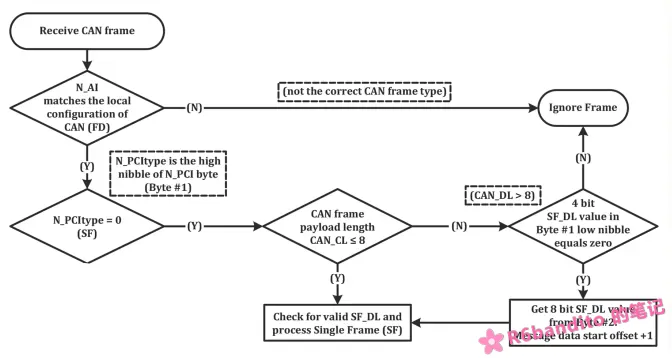
- 检查接收的CAN报文数据段是否 <= 8字节.(Classic CAN)
若数据长度 ≤ 8:可能是 Classic CAN,也可能是短 CAN FD,但两者 SF 格式一致,直接按 SF_DL 解析即可。此时若 SF_DL = 0,属于非法格式,按错误帧处理。
- 若数据段 > 8字节,检查是否为 CANFD 的有效 SF 报文.
数据长度 > 8 时,必然是 CAN FD,且数据长度已超过短格式范围,因此必须使用扩展 SF_DL 格式:第一字节低 4 位(原 SF_DL)为 0,真正的长度在第二字节。
对于原4位 SF_DL 不为0的情况,当作错误帧进行处理(忽略)。
多帧接收
当协议栈收到帧类型识别码为 1 的报文时,表示接收到了一帧 FF 首帧。收到 FF 即表示一次多帧通信即将开始,接下来就是完整的多帧通信状态机。
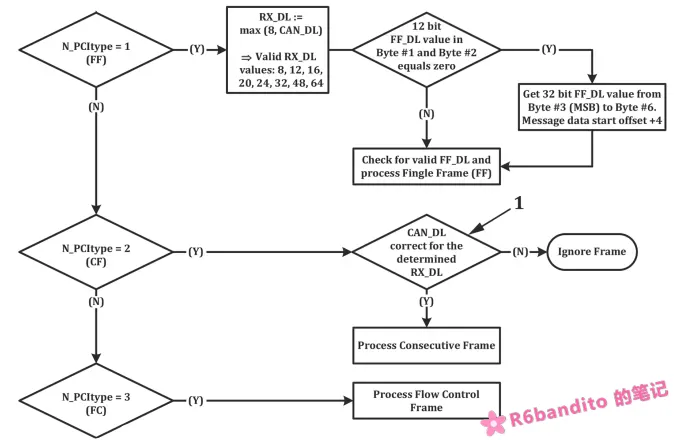
- 收到 FF 后,提取 FF_DL,回复流控。
收到一帧 FF 后,状态变为 RX_FF 。协议栈应提取出该报文中的 FF_DL,检查自身缓冲区是否足以容纳本次通信数据量(流式传输除外),以明确本次通信所要传输的数据量大小;提取出可能存在的由 FF 帧带来的部分数据;同时也要提取出发送方 SA 地址,便于后续回复流控。
所有数据提取后,根据自身设置,构建 FC 流控帧发往对端,同时启动 N_Cr(监控发送方是否按时发来下一个 CF) 与 N_Ar 计时器(监控 FC 是否被硬件成功发出)。FC流控成功被硬件确认后,此时状态变为 RX_CF ,准备接收接下来的 CF 数据包。
- CF 数据包接收。
这里接收部分需要涉及到 SN 连续性检查,首帧隐含 SN = 0,因此收到的第一个 CF 期望 SN = 1。
若 SN 与期望值匹配 ,数据存入缓冲区,期望 SN 递增(模16循环)。
若 SN 不匹配(期望2却收到3) 丢弃该帧,保持当前状态,等待 N_Cr 超时后回到 Idle 状态并等待下一次 FF。标准规定此时接收方不主动发送错误码,沉默等待即可。
每收到一个 SN 匹配的 CF 都要重置 N_Cr 定时器。
- 流控参数:BS。
若 BS != 0,则作为接收方,当BS阈值到达时,状态转换为 TX_FC 需要向对端发送一个 FC 报文。这里如同上文所述:分为静态流控与动态流控。具体怎么使用取决于你的工程实现。
- 接收完成。
当累积的接收数据 == FF_DL 时,此时可认为已经收到完整的数据。协议栈应停掉 N_Cr 定时器,
状态回到 IDLE 空闲,并将完整的数据交付给上层(通过回调或消息队列)。最后打扫控制块中的对应字段,为下一次通信做准备。
整个流程中,对于 N_Cr 超时,接收方应丢弃已重组数据,状态回到 IDLE,并通知接收方上层。接收方不主动请求重传;是否重新发起多帧传输由发送方决定。
发送状态机与接收状态机其实是对称的:发送方在 TX_WAIT_FC 等流控,接收方在 RX_CF 等连续帧;发送方关心 N_Bs(等 FC),接收方关心 N_Cr(等 CF)。两者通过 FC 帧中的 BS 和 STmin 完成节奏协商,共同保证多帧数据在 CAN 总线上的可靠重组。
ISO-TP 定时器汇总
前面多次提到了定时器,这里给出 iso-tp 中的一些相关定时器以及分工表:
| 定时器 | 生效方 | 全称 | 启动时机 | 停止时机 | 超时后果 |
|---|---|---|---|---|---|
N_As |
发送方 | 发送方硬件确认超时 | 每提交一帧(SF/FF/CF)给 CAN 控制器后 | 收到 CAN 硬件发送完成中断(ACK) | 发送方传输中止,向上层报错 |
N_Ar |
接收方 | 接收方硬件确认超时 | 每提交一帧(FC)给 CAN 控制器后 | 收到 CAN 硬件发送完成中断(ACK) | 接收方终止接收,向上层报错 |
N_Bs |
发送方 | 流控等待超时 | 发出 FF 后;每发完一个 BS 块后 | 收到 CTS/OVFLW 时停止;收到 WAIT 时重启继续等待。 | 终止多帧传输,向上层报错,状态回 IDLE |
N_Cr |
接收方 | 连续帧等待超时 | 发出 FC 后(等待第一个 CF);每收到一个有效 CF 后重置 | 收到满足 FF_DL 的最后一个 CF |
丢弃已重组数据,状态回 IDLE,等待下一次 FF |
- N_Ar / N_As
两个都是记录底层硬件发送行为的计时器。区别在于 N_Ar 是接收方等硬件,N_As 是发送方等硬件。
比如对于 N_As :“我发了,但是这帧有没有从总线上真正发出去?”不得而知,只有等硬件确认。
对于 N_Ar:“我回了 FC,但是有没有真正发出去?” 等硬件确认。
在我的实现中,这两个定时器我统一合并为了一个 N_As,并在 CAN 发送完成中断中进行状态推动。
- N_Cr / N_Bs
这两个是记录软件层行为的计时器。
对于 N_Cr :这是接收方等待 CF 的定时器——“对方软件到底什么时候给我发下一个 CF?”
对于 N_Bs:这是发送方等待接收方发来的 FC 的定时器——“对方软件到底什么时候回我 FC?”
这些定时器交织起来共同组成了一个超时网络,确保协议栈在通信的每一步都不会卡死,能够超时回退。
至此,iso-tp 的核心流程已经完结,从4个PDU到寻址模式,再到协议栈定时器与运行状态机。后续若有关于 iso-tp 的其它内容,将作为拓展单独篇幅叙述。
ISO-TP 通信流程(下)