什么是CANTP
CANTP 全称 Controller Area Network Transport Layer,也就是 CAN 传输层,是一种在CAN总线基础上实现的传输协议。Classic CAN 报文一帧最大也就携带8字节数据,就算是加强版的 CAN FD 一帧最大也只能携带64字节数据。因此若需要传输大数据,就需要一个可靠的传输协议,而 CANTP 也正是为此设计的。
CANTP 是一个统称,根据标准不同,有着不同的实现:例如 SAE J1939-21 标准(商用车/重型车辆领域),以及更通用的 ISO15765-2 ,本文的 CANTP 也是指基于 ISO 15765-2 标准的实现(也叫 iso-tp)。
为什么需要CANTP
- CAN报文负载限制:标准CAN帧(CAN 2.0A/B)的数据场最多只能携带8字节。但在很多实际应用(如汽车诊断、ECU刷写、仪表显示大数据等)中,需要传输几十甚至几百字节的数据。必须有一个稳定可靠的协议,来指导将长数据分割成多个短帧发送,并在接收端正确重组。
- 保证数据可靠传输:光能够把数据正确发出与重组还不够,通信双方还必须考虑一个合理的通信节奏。不能够太快(接收方处理不过来,缓冲区溢出),也不能够太慢(影响效率)。ISO-TP 引入了流控机制,管理发送和接收节奏,确保了多帧传输情况下的可靠性和稳定性。
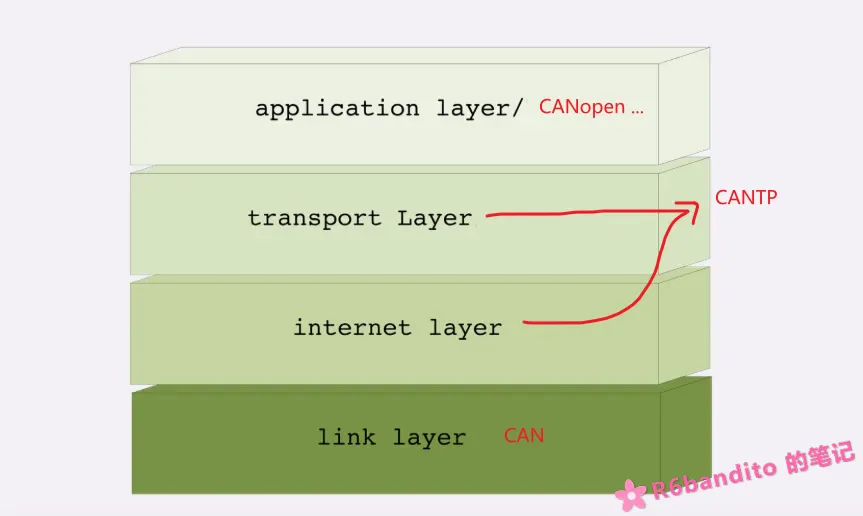
CANTP 位于 CAN 底层之上,若以网络四层模型进行类比,CAN底层应属于数据链路层(第四层),涉及具体的物理收发操作;而CANTP 更类似于网络 IP 层与传输层的结合,负责数据的正确路由与可靠性;进而CANopen之类的应用层协议能够正确运作。
通信模式
ISO-TP 支持两种通信形式:单帧(Single Frame)通信与多帧(Consecutive Frame)通信。
单帧通信与 CAN 常规报文类似,根据寻址模式的不同,每一个单帧可以携带 6~7 字节负载数据。同时 ISO-TP 还在单帧通信中引入了功能寻址模式:它完全遵循单帧的负载规则,但是CAN ID有讲究,功能寻址通常使用特定的广播 ID,比如诊断报文中的 0x7DF。所有接收功能报文的节点都必须接收该帧,达到广播目的。
多帧通信,当该次通信所要传输的数据量大于该寻址模式下单帧的负载时,此时必须启动多帧传输。多帧传输分为两段:1. <= 4095 段;2. > 4095. 32位数据大小,最大可达 4Gb 。
关于 ISO-TP 详细的通信流程,将在其余文章中讲解。
应用场景
CANTP 常被应用于汽车领域,例如 UDS 诊断(读取 ECU 内部 RAM 或 Flash 中的大量数据,数据量可能达到几十甚至几百字节。),以及 ECU 的固件升级。在产线上,通过 OBD 口对车辆 ECU 进行初始固件烧录,这是 CAN TP 在汽车电子中非常普遍的应用场景。
在一些工业领域,CANTP 也会配合 CANopen 进行长数据的发送与接收,例如大数据量的 SDO 报文。
我在一个项目中也使用了 CANTP 作为传输层接收 OTA 升级固件,CANTP 不止可以用于汽车等领域,在常规开发中也很好用,协议核心也比较简单,完全可以自行实现一份轻量化的版本用于端到端的大数据通信。
关于 ISO-TP 就先介绍这么多,在后续文章中会详细阐述其通信流程与协议实现。