CANopen(CiA301)
什么是CANopen
1986年,德国博世(Bosch)公司推出了 CAN 总线,全称 Controller Area Network(控制器局域网),成功解决了设备之间如何可靠的传输几个字节的问题。CAN 总线实时性高,可靠性好,一时间名声大振。但随着后续应用的深入,逐步暴露出了诸多问题:
CAN 总线只解决了物理层和数据链路层的问题,也就是说 CAN 总线只规定了怎么路由数据,而数据本身代表什么含义,怎么去理解统统没有定义。这就造成不同的设备厂商,各自持有一套自身的标准,相互之间移植性和通用性极差,有时候同一设备更换不同厂家的产品时甚至需要重写一套适配驱动。
为了解决这个混乱的问题,1992年 CiA(CAN in Automation)组织正式成立,负责专门把混乱的 CAN 应用层收编成一个统一的标准协议。1995年,CiA 发布了CiA DS-301(也就是现在的 CiA301 ),该协议定义了一套 CAN 应用层的标准规则,也就是我们后来所说的 CANopen。其核心设计理念就是:统一用对象字典(OD)来表示设备的所有参数,用标准的 SDO/PDO 来存取这些参数。
标准化的实现,使得不同厂商不需要再各自定义自身的私有协议,也简化了用户层面的压力:如果一台电机坏了,可以买任何支持 CANopen 的伺服替换,即插即用,而不必非得买原厂型号。
总而言之,CANopen 的本质就是一套应用层的规范协议。以经典网络四层模型来看,处于应用层。它不定义如何传输CAN 报文(这是 CAN 底层的事),而是表征了该帧报文的具体含义(参数读取/参数修改/节点状态切换)。
核心设计思想
CANopen 最精髓的地方在于每一个设备都维护了一套 OD 对象字典,该套字典本质上是一个巨大的内存地址表,内部存储了该设备的所有可配置参数。通过协议统一定义的通信模式以及通信数据元,使各个厂商的设备在同一条 CAN 总线或同一个 CAN 网络中高效的交换数据。这个被交换的数据就是 OD 字典内部的内存对象。
OD 字典
CANopen 通信的基础,整个设备所有的参数(温度/当前状态字/控制字等)全部放入了这张表中。每个参数都是独立的,并通过16位的主索引 + 8位的子索引来进行精准定位。
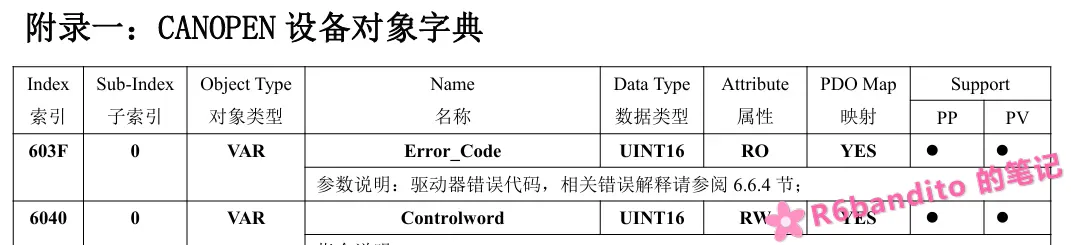
举个例子:某伺服电机的控制字在 0x6040 0x00 的位置,我们需要控制该电机,就可以通过 SDO 写入 0x40 0x60 0x00…来访问并修改这个状态字。这个例子中,0x6040便是16位的主索引,0x00便是8位的子索引。我们主控站不需要知道从站内部的具体结构,只需要知道我们要修改参数的地址即可。
以下是同毅IXL系列电机 OD 字典的控制字位置,可以看到也是 0x6040 0x00 的位置。这些伺服电机都是遵循 CiA 402 标准的,因此控制字都在这个位置。此处只是展示一下对象字典表,关于 CiA 402 标准本文不加以叙述。
SDO / PDO (服务/过程数据对象)
光有 OD 字典表是不够的,OD 字典只提供了数据的布局指导,还缺少读写接口来操纵这块内存表。CANopen 提供了两种类型通道,分别为 SDO (服务数据对象),PDO(过程数据对象)。二者可以简单理解为慢速配置通道(SDO)与实时配置通道(PDO)。
SDO:一问一答机制,也就是说每个 SDO 请求,其接收方都必须回复响应报文。且 SDO 报文每次通信时必须带上16位的主索引与8位子索引。这也是为啥 SDO 报文不适用于实时控制通信,开销太大且额外的 ACK 机制影响实时性。一般用于上电初始化、修改波特率、PDO 映射参数等低频操作。
PDO:没有应答机制,并且得益于地址映射,PDO通信时报文中无需携带参数地址信息,因此 PDO 报文用于高实时性控制,且能够一定程度上容忍丢包(如每1ms发送一次报文,某个时间节点的报文丢了并没什么影响)。
这里简单介绍了 CANopen 通信的两个基础数据元 SDO/PDO 。关于这些数据元更加深入的认识将在其余文章进行阐述。
NMT(Network Management) 网络管理
CiA 301 不仅规定了数据读写通道以及OD字典表,还定义了一套应用层的节点标准状态机,这个状态机的推动正是由 NMT 进行管理的。NMT 不携带用户数据,只负责让从站改变状态。
CiA 301标准定义了如下几种状态机:
- 初始化(Initialisation)
设备上电后默认处于此状态。在该状态下设备执行上电自检,时间较短。
- 预运行(Pre-Operational)
设备初始化完毕后进入该状态。在该状态下节点可以收发SDO,主站可通过SDO通信来修改节点的OD参数以及重映射PDO等等。该状态本质就是一个配置状态,不允许也不能够收发PDO。
- 运行态(Operational)
运行态就是日常工作态,对于设备的运行实时控制在这个状态进行。这个状态可以收发PDO,也可以收发SDO(这里要注意:虽然该状态下可以收发SDO,但是OD字典中部分对象例如PDO映射参数等只能在 Pre-Operational 下进行更改)。
- 停止态(Stopped)
除了 NMT 和心跳,其他通信全部切断,用于紧急制动。
CiA301标准中还有两个子状态:应用复位与通信复位。本文不做过多讲解,这里只做了解。
EMCY紧急报文/SYNC同步机制/节点守护
以上只是理想工况下的通信流程,实际工作中,需要更加健全的总线处突机制。CiA 301也给出了相应的健壮机制。
当总线上节点出现紧急情况时,故障节点会发送一帧 EMCY 报文,该报文优先级仅次于 NMT 命令以及 SYNC 同步命令。该紧急报文中涵盖了错误的具体分类,便于主站识别处理。
当需要多设备同步响应时,CiA301 提供了 SYNC 同步报文,以使多个节点在收到 SYNC(或达到SYNC阈值)时,在接下来一个响应窗口里面能够同时进行响应,保证了一致性。
同时,标准还规定了一套从机节点心跳检测的方法,当某节点后掉线后主机能够快速识别并进行对应动作。
本文目的只是作为一个 CANopen 的导览,很多地方细节并没有深入,更深入的部分将在其余文章中进行阐述。
CANopen(CiA301)